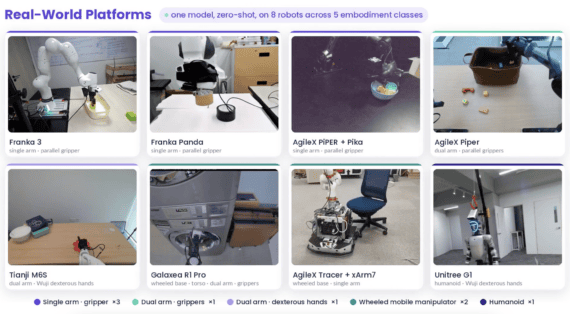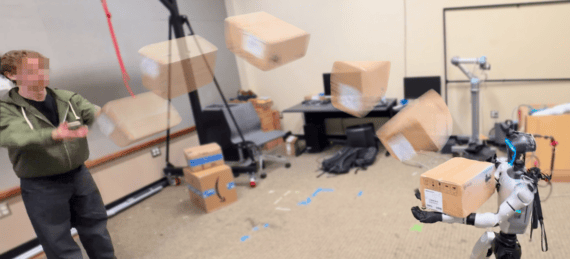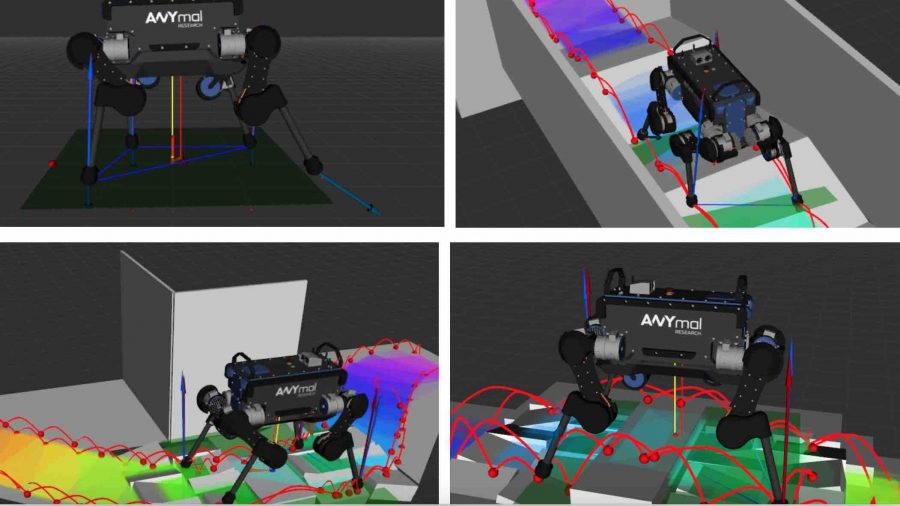
Исследователи из Оксфорда представили алгоритм поиска точки опоры для четвероногих роботов
Просмотров: 3378
Подписаться
0 Comments
Старые