
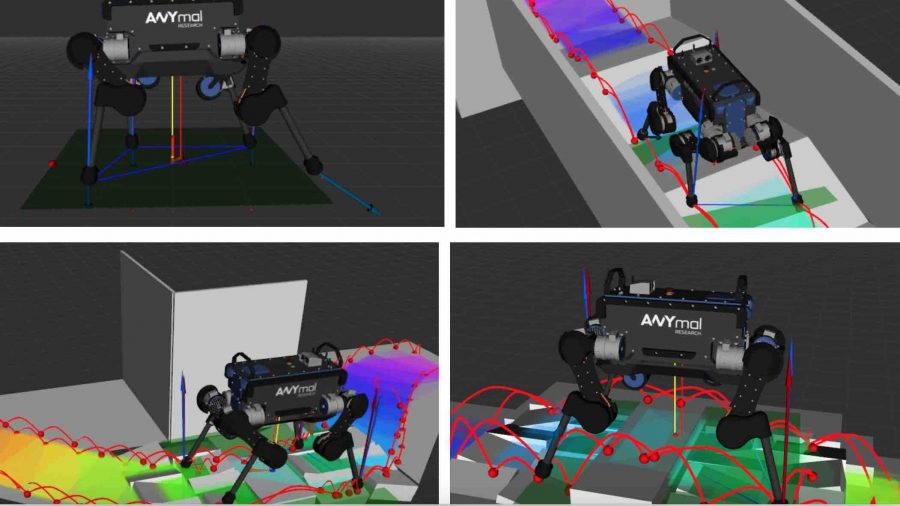
Исследователи из Оксфорда представили алгоритм поиска точки опоры для четвероногих роботов
Просмотров: 3422
Подписаться
0 Comments
Старые
Ещё в рубрике «Новости»
Все материалы темы →
Гиды и сравнения
 Claude Code: полное руководство по установке и начале работы
8 мая 2026
 OpenClaw: лобстер, который захватил мир. ИИ-агент работает локально и управляется через мессенджеры
Обновлено 20 марта 2026
 Видеокарта для нейросетей в 2026 году: как выбрать GPU для глубокого обучения и LLM
Обновлено 19 ноября 2026